当具身智能在真实世界场景中快速推进,行业焦点正从“训练更大参数量的单体模型”,转向“构建可自我进化的系统级大脑”。
近日,云蝶科技联合新加坡南洋理工大学吕辰教授团队、北京航空航天大学、新加坡国立大学及上海交通大学等多家研究机构,正式发布最新重磅研究成果:具身智能系统级大脑RoboFoundry。研究团队提出“自进化的系统即策略”(Self-Evolving System-as-Policy),将支撑具身智能体执行任务的系统本身纳入持续优化过程,通过系统自我诊断、自动修复与经验积累,在不更新基座模型参数的情况下,显著提升机器人的任务表现,标志着具身智能进入系统级自主进化阶段。
突破单一模型瓶颈:定义系统级智能
现有方法往往依赖人工搭建的智能体系统,或分别优化记忆、技能等单一组件,即便接入顶级大模型,其执行逻辑、上下文记忆与底层控制原语依然固定,导致特定缺陷在不同回合中重复出现。
RoboFoundry明确提出了系统级大脑的新叙事“自进化的系统即策略”:真正在复杂环境中执行的具身策略,本质是“基础模型 +系统协同”的综合体。在保持底层基座模型参数不变的前提下,RoboFoundry将进化焦点转向模型周围的系统架构,通过四维一体的系统级协同实现自我进化。
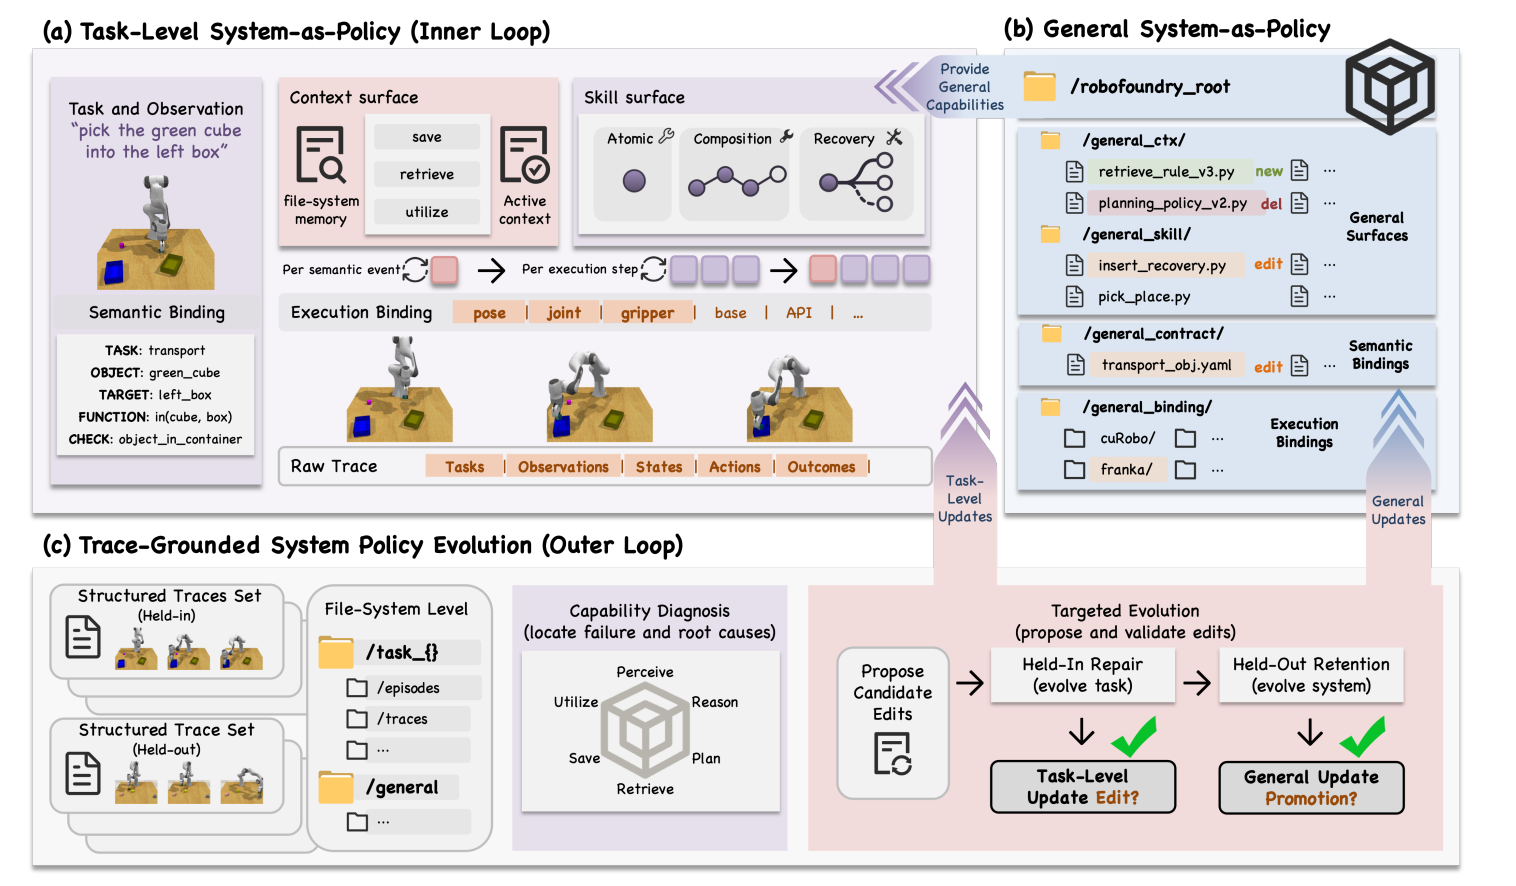
在多模型编排上,RoboFoundry通过共享语义接口,衔接负责理解与规划的基座模型、负责操作的视觉—语言—动作模型(VLA)及不同机器人执行接口。上层组织任务与技能,下层适配具体动作,使不同模型和机器人能力围绕同一目标协同。
同时,建立能力缺口诊断机制。系统将执行失败自动归因至感知、推理、规划等决策维度,或保存、检索、利用等记忆管理维度,据此对相应的上下文管理或技能流程提出针对性修改。
系统还建立了“执行—反思—修复—晋升”的内外双循环自动化进化闭环。内循环记录执行轨迹,外循环自动提出并验证系统改动。任务失败后,先诊断问题来自感知、推理、规划还是记忆管理,再修改对应规则或技能流程。能够修复当前任务的改动,经过验证后保留;通过进一步检验的通用经验,则进入共享系统,为后续任务所用。
系统协同层面,拆分“任务级系统”与“跨本体通用系统”,将硬件无关的任务逻辑与具体机器人的执行适配分离,实现跨机器人本体、跨基座模型的零样本迁移与长程系统协同。
这意味着,机器人不仅能调整下一步动作,还能改进决定“如何完成任务”的整套工作方式。
从基准测试到真机,验证系统级智能
在多项国际公认的具身智能基准测试中,RoboFoundry展现出远超传统开发框架的系统级实力。
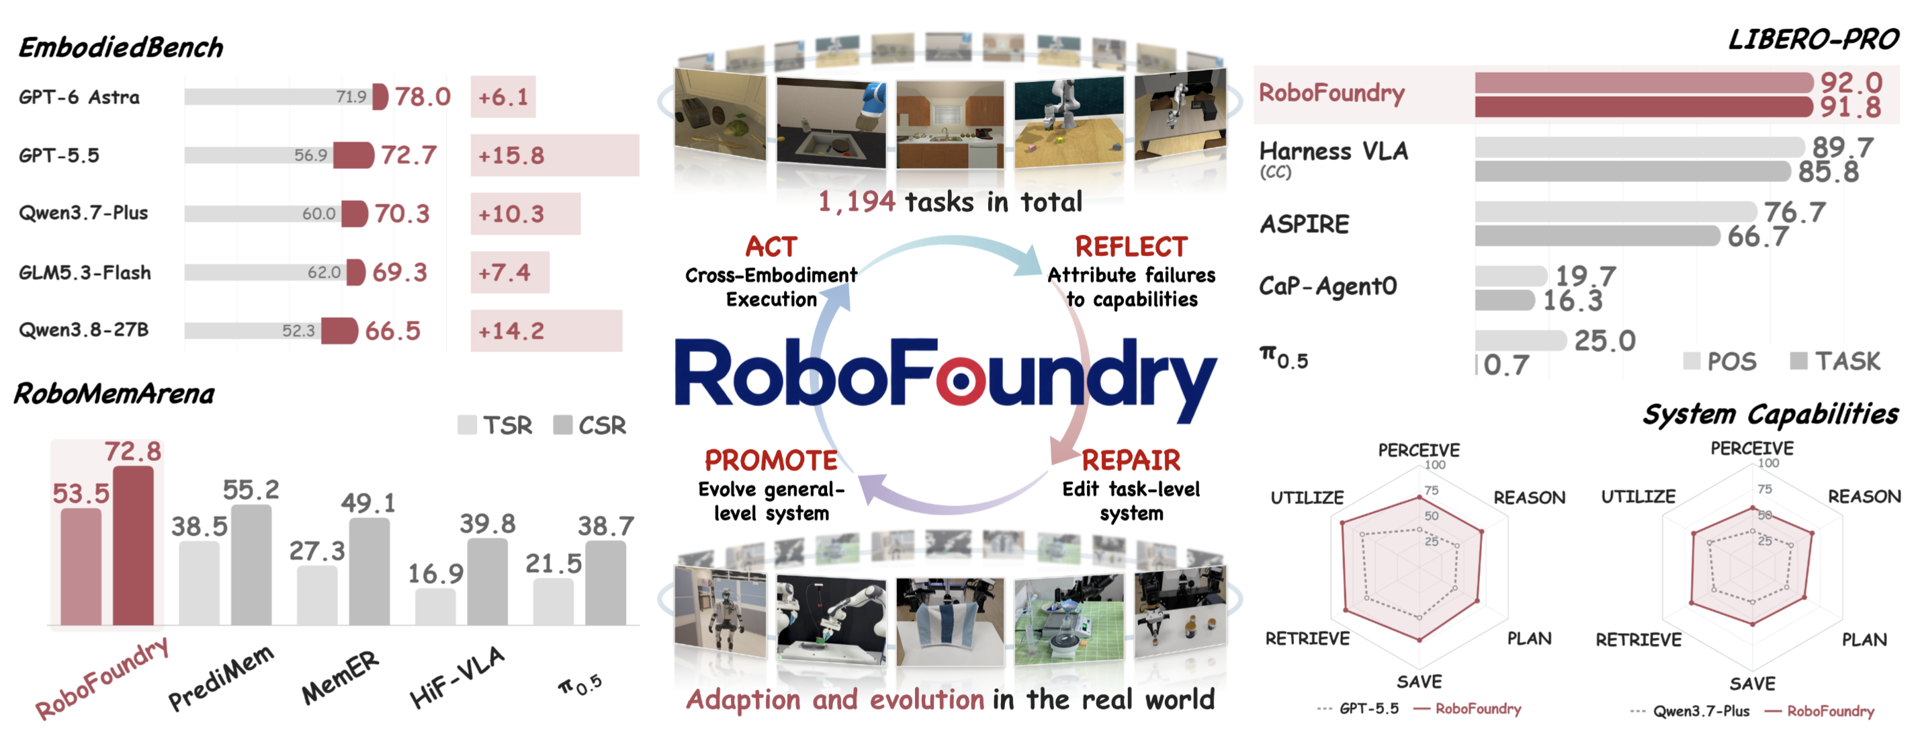
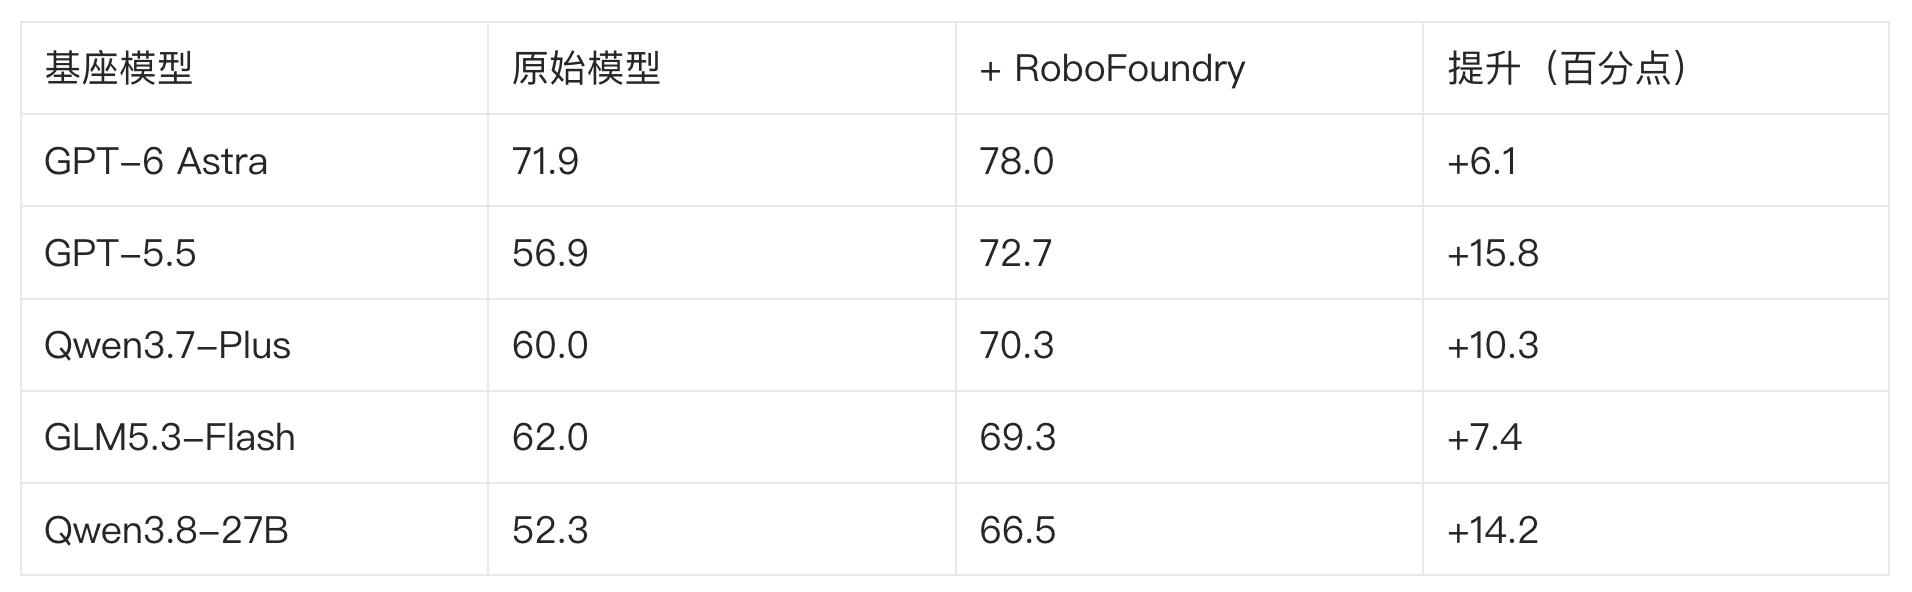
在EmbodiedBench综合评测中,接入RoboFoundry后,包含GPT-5.5、GPT-6 Astra、Qwen3.7-Plus在内的5个主流基座模型成功率全面提升。其中GPT-5.5成功率由56.9%提升至72.7%,相对提升27.8%,表现超越未经系统进化的GPT-6 Astra(71.9%)。模型参数保持不变,系统协同与持续进化带来了可量化的能力增长。
RoboMemArena长程记忆基准,任务成功率(TSR)达到53.5%,累计成功率(CSR)达到72.8%,任务成功率比现有所有基线方法提升至少39.0%。
LIBERO-PRO扰动测试,在无需特权物体位姿信息的条件下,取得91.9%的平均成功率,相比传统CaP-Agent0提升243.8%–679.7%,展现出极强的环境鲁棒性。
真机实验让这一过程更加直观。在套娃任务中,边做边进化,成功率70%,机器人首次因掉落失败,系统加入对准检查;第二次因丢失任务进度受阻,系统补充进度追踪;第三次完成全流程。该任务中,RoboFoundry成功率为70%,单独使用同一操作模型π0.5时为30%。
在叠毛巾实验中,技能可以在未见过的毛巾上零样本迁移,成功率超80%;在机器人本体上,系统将“找到饮用水”的语义目标转化为识别饮水机并导航的动作,实现从操作到语义导航的跨本体迁移;长程化学实验(6个子任务状态依赖联动)等场景下,均验证了“部署即进化”与跨任务迁移能力。
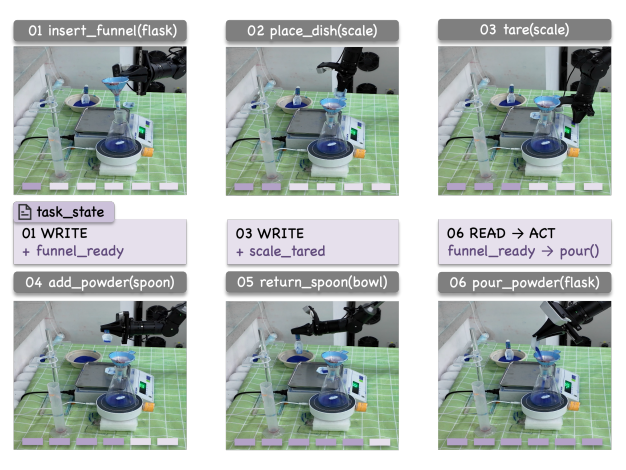
当基础模型越来越强,具身智能的进步或许不只来自“训练一个更强的模型”,更来自“让模型所在的系统持续变强”。RoboFoundry正是云蝶“系统级大脑”理念的最新落地:以多模型编排、系统诊断、自动进化与跨体协同,把系统级智能推向可验证的工程现实。此次成果进一步验证了系统层创新的价值,也为机器人跨任务、跨本体持续学习提供了新的技术路径。未来,云蝶将持续深化系统级智能的技术落地,推动机器人系统在复杂物理世界中的自主进化与产业化应用。